資料検索

 大学検索

 資料検索

ロボットの実社会運用をめざして
無限定な環境で使えるロボットとは
これまでの自動化技術やロボットの運用は、主に工場や製造現場など、環境を限定しやすい場所で発展してきました。そこでは、人の立ち入りを制限し、対象物の位置や動作のタイミングを一定にすることで、高度な自動化が実現されてきました。
一方で、人が行き交う場所、屋外環境、災害現場、インフラ点検現場などの実社会では、周囲の状況が時々刻々と変化し、発生し得る問題をすべて事前に想定することは困難な、無限定な環境です。あらかじめ定めた手順だけでは、予期しない変化に対応できない場面も生じます。したがって、ロボットの実社会運用には、環境を捉える「計測」、状況に応じて動作を決定する「行動制御」、実際に移動や作業を行う「機構設計」が必要となります。
これらの要素を一つのロボットシステムとして統合するためには、AI・プログラミングによる知能化技術、機械工学・電子工学を融合したメカトロニクス、そしてシステムインテグレーションが重要な役割を担います。
不定形物を操作する
実社会でロボットを運用する際、対象物の形状や状態は常に一定とは限りません。土工現場の土砂もその一例で、押す、崩す、積み上げることで形が変化する不定形物です。これまで自動掘削や自動搬送の研究は進められてきましたが、盛土のように土砂を押し広げ、所定の形状へ整える自動施工は十分に確立されていません。そこで、押し方向や施工順序を決定し、不定形物を扱うロボット施工技術の実現をめざして研究が行われています。
人の立ち入りが困難な場所での自律作業
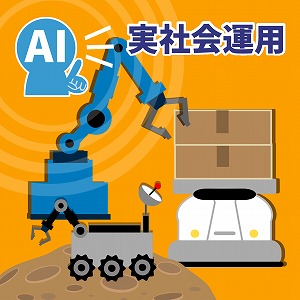
ロボットの実社会運用は、人が日常的に活動する場所だけでなく、災害現場や月面など、人の立ち入りが困難な環境でも期待されています。こうした環境では、単一のロボットではなく、掘削、運搬、整地、計測など、異なる機能をもつ複数のロボットが連携して作業することが重要です。AIを活用し、人が大まかな目的を指示するだけで、各ロボットが役割を判断し、自律分散的に作業を進める仕組みの実現が期待されます。
※夢ナビ講義は各講師の見解にもとづく講義内容としてご理解ください。
※夢ナビ講義の内容に関するお問い合わせには対応しておりません。
先生情報 / 大学情報